方案概述
分拣机器人干的活说起来一句话:把传送带上过来的工件,按位置、姿态、品类抓到该去的地方。听起来简单,做起来是一条严格的链——相机拍照取图、算法算出工件在哪儿、冲着哪个方向、主控把抓取点和落点算成轨迹、多轴电机联动走过去、末端吸盘或夹爪抓起来、放到目标位,全过程还要跟住一直在动的传送带。
我们做的正是这条链的控制部分:主控板、运动控制板、电机驱动,加上视觉对接、与产线 PLC 的联动,以及按客户机架结构定制的底板或整机。客户做机器人本体和机械结构,我们做里面“看见—算出—动到位”这一段。
行业痛点
订单变碎了,人工顶不住,节拍成了门槛
方案架构
分拣机器人的难点不在单个环节,在时间预算:从相机快门打开到吸盘吸住工件,能用的时间往往只有几十毫秒,而这段时间里要完成取图、定位、轨迹规划、多轴走到位四件事。传送带还在动,工件的位置每一毫秒都在变,所以定位结果必须带上“这是哪一刻的位置”,运动必须按同一时刻去推算工件将到哪儿——两个系统各走各的时钟,快起来必然对不上。
方案就是按这条时间线组织的:视觉在主控侧完成取图与定位,定位结果直接交给运动控制,中间不经过第三方设备;运动控制板按同一个时间基准做轨迹推算与多轴联动,把“工件现在在哪”换算成“抓取时工件会在哪”;驱动只负责让电机跟上指令。主控不碰实时动作,运动板不碰图像算法,两层各跑各的,谁忙都不会拖慢对方。
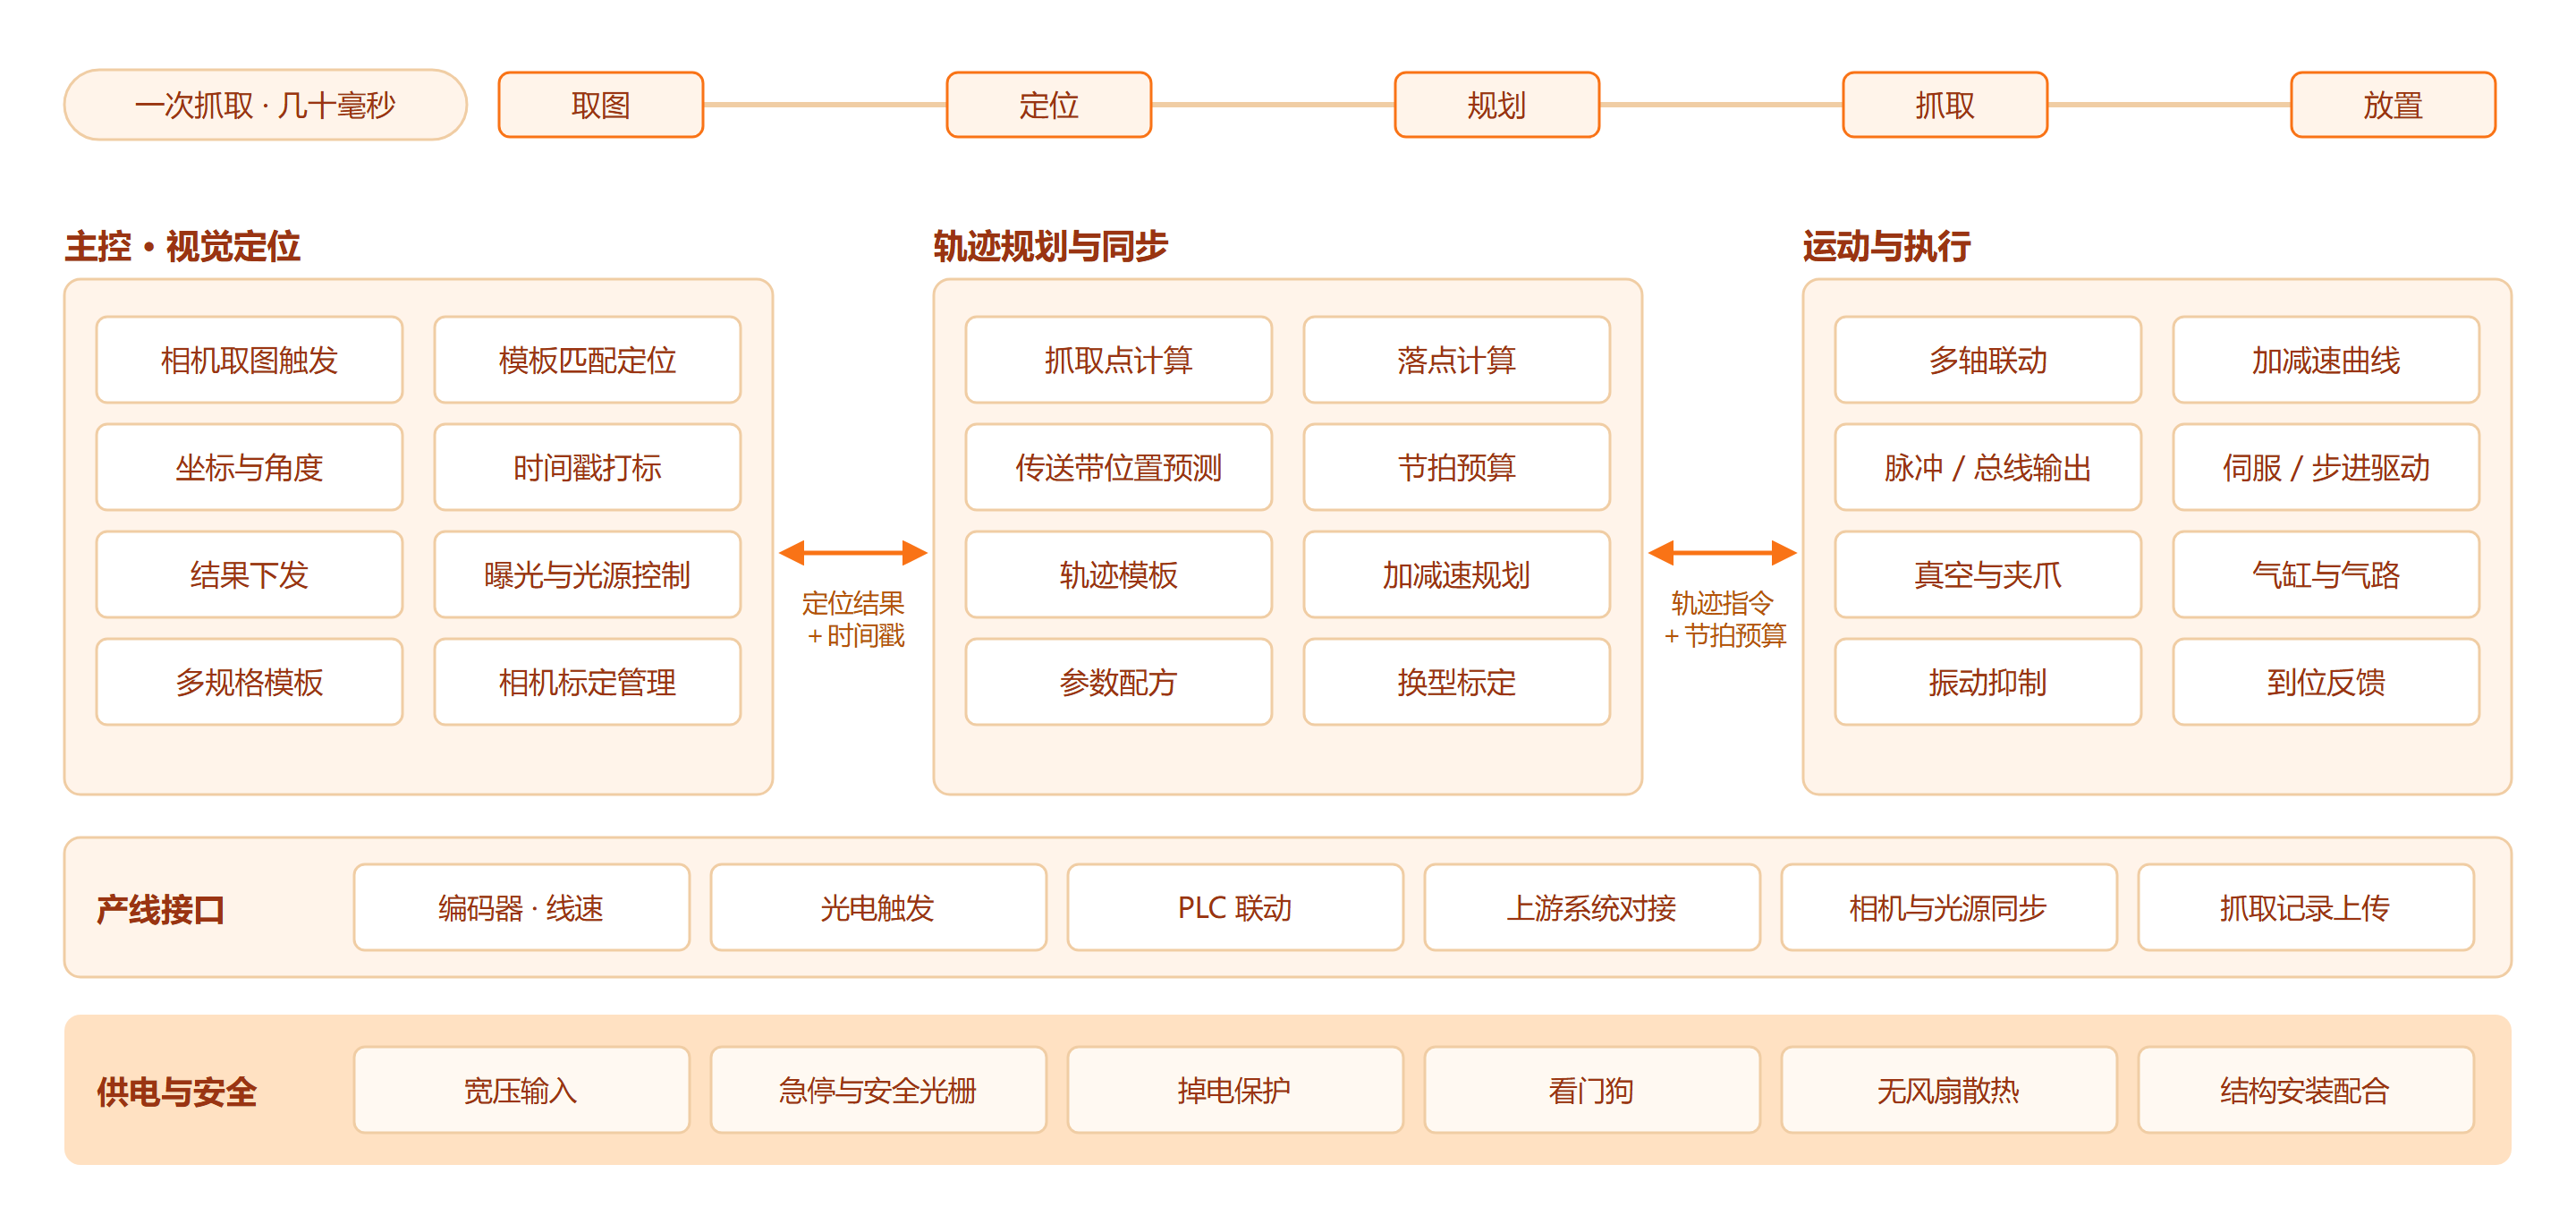
这套分法还有个实用好处:现场出问题能分段定位。抓空抓偏,先看视觉定位准不准、时间戳对不对;动作发飘,看运动板的轨迹和加减速参数;电机跟不上,查驱动和负载。不用一上来就整机重装,也不用把算法和运动参数一起推翻重调。
方案优势
一条链
视觉定位结果直接进运动控制,共用一个时间基准,不用两台设备对时;传送带速度进来,位置自动往前推算
节拍可控
取图、定位、规划、动作各段耗时可测,抓取窗口按实测值分配,不靠现场试
多轴实时
运动独立成板,多轴联动与加减速曲线在板上完成,主控专心跑视觉、界面和通信
驱动齐套
伺服、步进、无刷驱动与真空阀、气缸控制一起供,末端执行不用外购拼柜
场景应用
小件高速
食品、医药、3C 小件,每分钟上百次抓取。三轴或四轴并联结构,上视相机加背光,末端吸盘;重点在节拍与轨迹平滑,视觉曝光时间要压到毫秒级。
中大件抓取
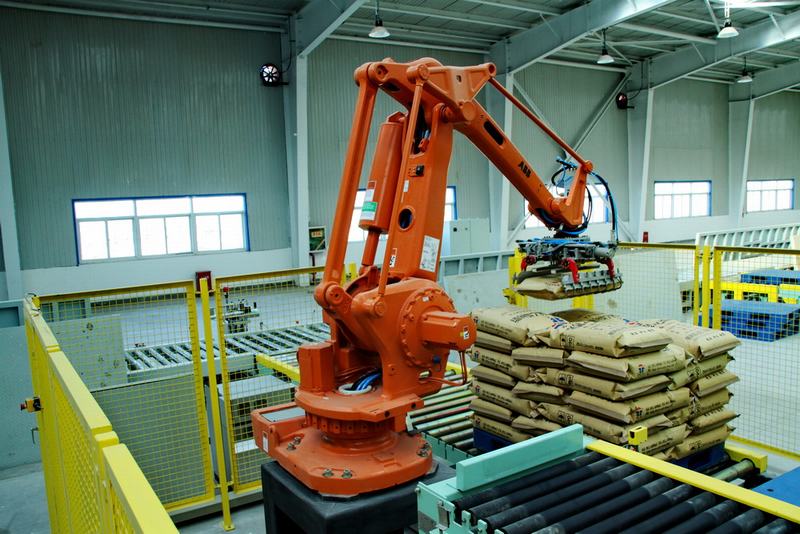
五金、日化、纸箱,单件较重、形状不一。四轴或水平关节结构配夹爪,视觉加称重或尺寸复核,重点在夹持力控制与放置精度
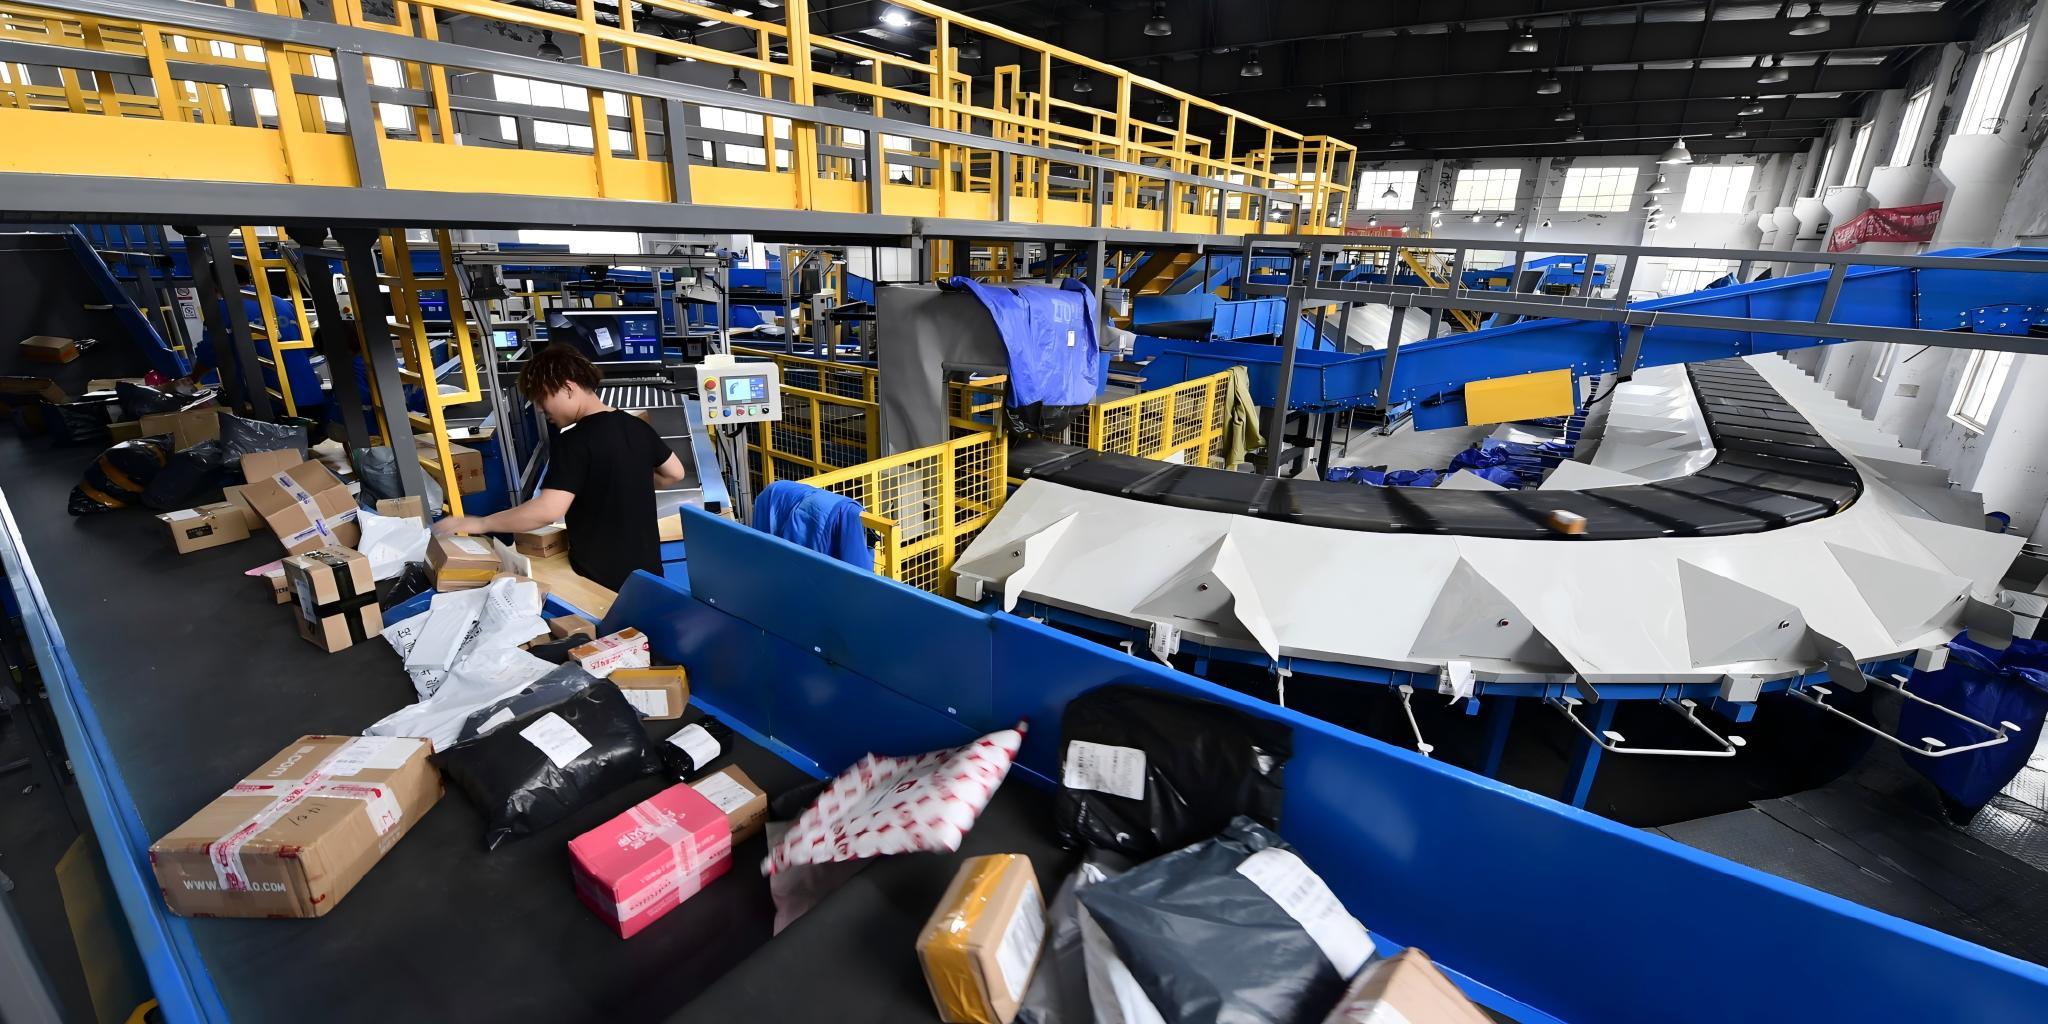
包裹分拣
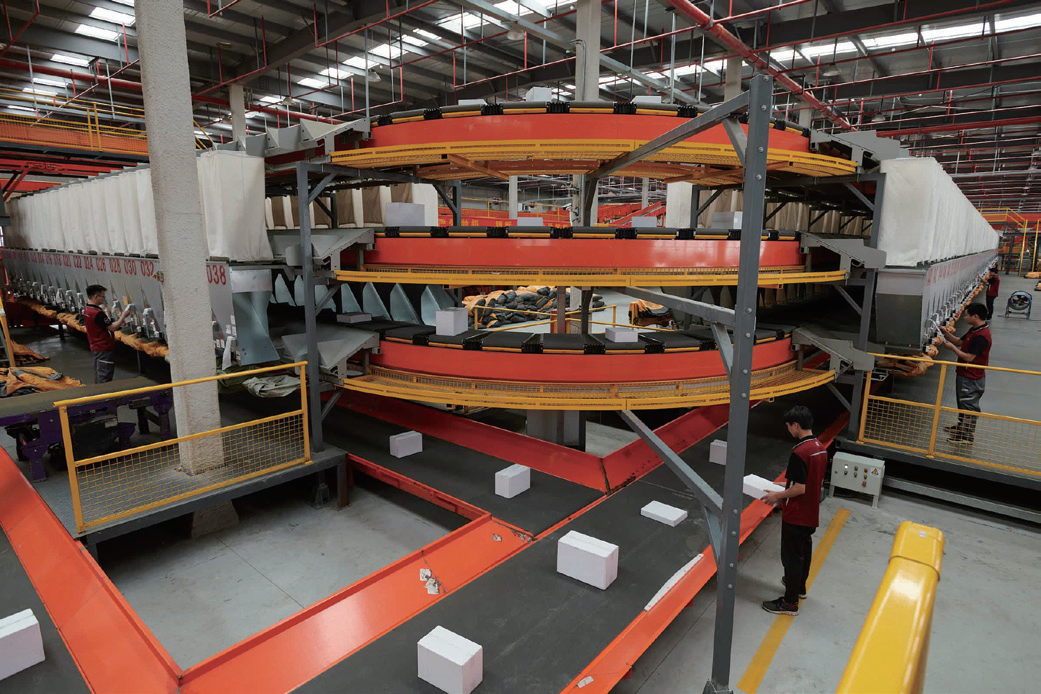
快递物流,读码为主、按目的地分流。龙门或机械臂结构,顶部读码相机,多路出料口,重点在连续读码率与与上游系统的数据对接
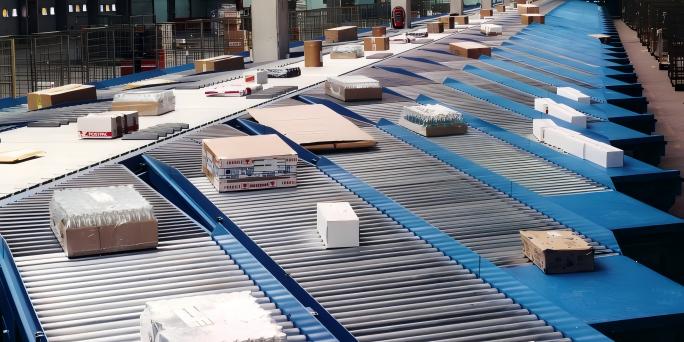
混线生产
一条线上多个规格交替通过。同一套控制加配方管理,换规格调参数与标定,重点在换型速度,不在极限节拍