拆过六轴机器人手臂的人都知道,里面最麻烦的不是电机,是线。
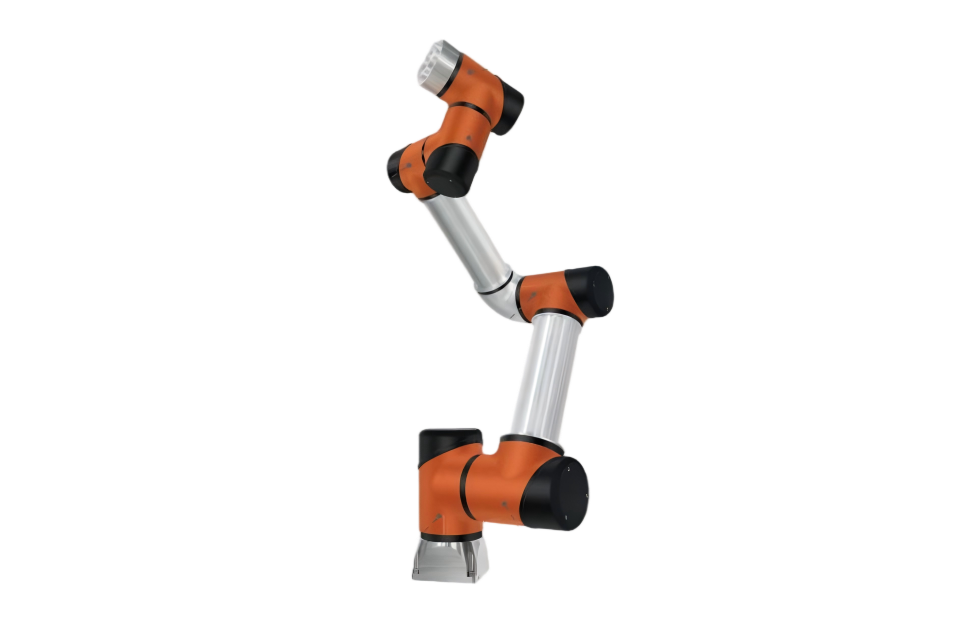
一个轴要拉脉冲、方向、使能、报警、编码器,加上抱闸和限位,七八根起步。二十个轴下来,柜子里就是两百多根线,扎成一大把。装的时候一根一根接,坏的时候一根一根查——做多轴设备的都吃过这个苦。
今年开始,越来越多新方案改成了另一套做法:一根网线从第一个关节串到最后一个,中间不断开。
一根线省下来的,不只是线
线少了,最直接的是装配和售后省事。但真正值钱的是另外两件事。
一是重量。人形机器人的关节如果还用老办法,线束能占到整机重量的不小一块,而且线一多,关节转两下就绕住了。改成总线,一根线串下去,走线空间一下子就出来了。
二是干扰。几十根长线在柜子里绕,等于给电磁干扰修了条高速路。总线是差分信号,一对双绞线,抗干扰能力完全不是一个级别。
数据是怎么"穿过"设备的
总线这个词听了很多年,但 EtherCAT 跟以前那些不太一样。
普通总线像公交车,每站都停,开门、上人、关门,站越多越慢。EtherCAT 更像一列不停站的火车——数据帧从主站发出去,经过每个从站的时候,从站的芯片在帧里属于自己的那一小段直接读写,硬件完成,车不停。
一列车能把几百个站的数据一次带完,跑一圈通常几十到几百微秒。所以它快的不是"传输速度",是"不用排队"。
多轴设备真正在意的也不是快,是稳。这一拍一百微秒、下一拍一百三十微秒,轨迹就会抖。EtherCAT 的同步精度能做到微秒级,靠的是所有从站共用一套时钟,每隔一段对一次表。
TSN 又是怎么回事
这两年 TSN 提得多,容易被理解成"EtherCAT 要淘汰了",其实不是一回事。
TSN 管的不是"你用什么协议",管的是"这条网线本身靠不靠谱"。它规定了几件事:全网设备怎么对表、关键数据在哪个时间窗发送、断了一根线怎么自动切到另一根。
说白了,它是路面,不是车。EtherCAT、PROFINET、Modbus 都能跑在上面。2026 年工业自动化的 TSN 配置规范(IEC/IEEE 60802)发布,意义就是大家终于按同一本规则修路了,不同厂家的设备接起来不用现场一个个试。
今年为什么突然热闹
三个很实际的原因。
机器人关节越来越多。几十个关节用传统方案,线束重量和布线空间都受不了,总线几乎是唯一解。
国产从站芯片能替了。现在国产的 EtherCAT 从站控制器,引脚和协议栈跟 ET1100、LAN9252 这些进口主流型号是兼容的——换芯片不用重画板、不用重写代码,改个 BOM 就行。再加上进口料交期不稳,替换的动力就很现实。
芯片厂开始连方案一起给。先楫那套关节方案,原理图、BOM、源码、工具全给了,还配了转换器接现有主站;六岳微把控制芯片、通信芯片、开发环境、诊断工具打包卖。以前验证一套方案要几个月,现在几周能跑通。
给做设备的人几句实在话
轴上到十个以上,别再拿脉冲凑合了。不是技术先不先进的问题,是布线和调试的成本已经超过总线方案,账算不过来。
主站和从站要分开想。从站是硬件活,专用芯片买现成的就行;主站是软件活,要在 Linux 上跑协议栈,实时性取决于网口和内核。别指望一片普通网口跑出微秒级同步。
选芯片别只看主频。协议栈是不是现成的、工具链能不能调试、有没有人踩过同样的坑,这三件事比多 100MHz 值钱。
线少了,故障模式也变了。以前断一根线,一眼能看出来;现在一根总线断了,后面一串从站全掉。所以拓扑怎么布、要不要冗余、诊断信息够不够,得一起考虑。省下来的装配工时,别又赔在排查上。
奥鲲这边
我们不做通信芯片,也不做伺服。做的是把总线接进设备的那块板子。
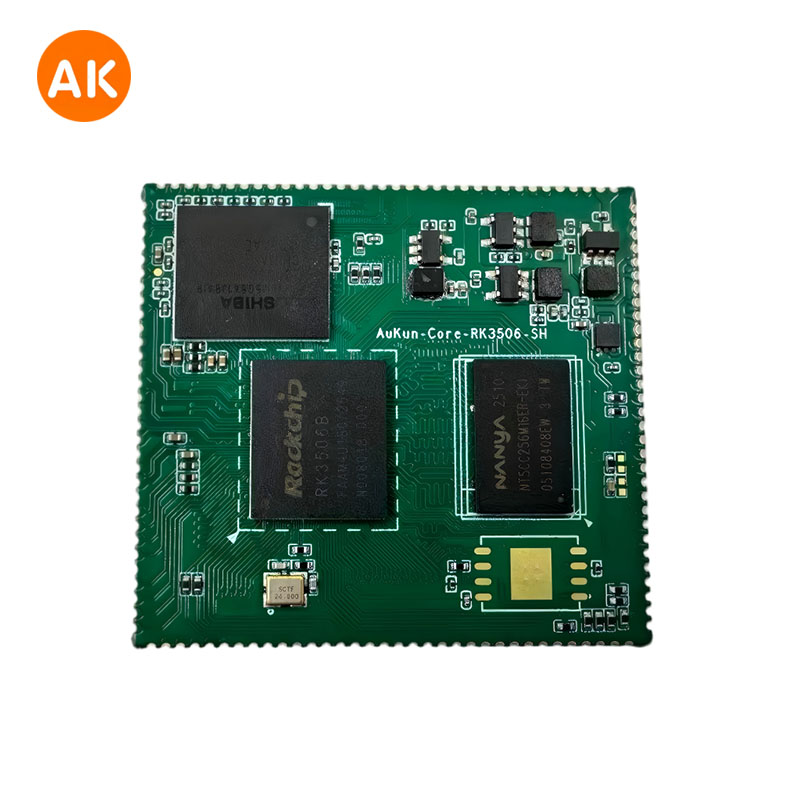
RK3506 的核心板带双路百兆网口、6 路串口、3 路 SPI,A7 跑 Linux 和应用,片内那颗 M0 管实时任务,适合做协议网关、分布式 IO 主站、边缘采集这些活。RK3568 和 XTBOX 系列是双千兆,适合产线级网关,或者视觉和通信放一起的边缘节点。
有句话得说在前面:百兆网口跑 EtherCAT 主站是能跑的,但要高精度同步,还是得靠支持分布式时钟的专用网口或者外挂从站芯片。该加就加,别为了省几块钱,把调试时间搭进去。
工业设备的节奏一向慢,但方向定了以后换得很快。上一轮是从继电器换到 PLC,这一轮是从一捆线换到一根线。早一点把板子上的网口和实时核想清楚,后面会省很多事。